
Fk:Forward kinematics 正向运动学。
本质:父子层级关系,父层级带动子层级移动。
运动轨迹是弧线。
IK:Inverse kinematics 反向运动学。
子层级到父层级,通过位移来改变位置,关节会自动进行旋转来达到需要的位置。
运动轨迹是直线。


什么时候用IK?什么时候用FK?
什么时候用IK?什么时候用FK?
走路时手臂的自然摆动(像钟摆)、手臂投掷物体(动作是连贯的弧线):FK(弧线形的肢体运动、旋转为主的运动)比如手需要一直拿着杯子,杯子移动到哪,手就要跟到哪儿:IK(控制位置)。

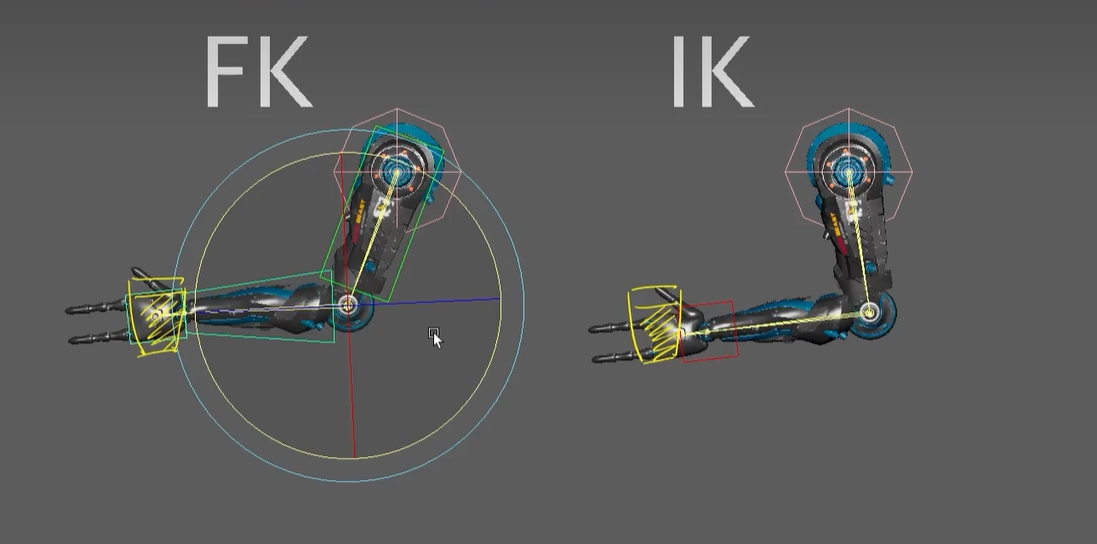
FK的使用示例步骤
FK的使用示例步骤
创建nurbs曲线作为控制器(创建--曲线工具--CV曲线)
1.要确保控制器的中心在世界坐标的原点,冻结变换、删除历史;
2.控制器大组;
3.给组移动位置,吸附模型(组的位移信息要保留,这个信息很重要);
4.控制器改色、调整形状,颜色不要改成绿色、白色、深蓝色、黑色、灰色(复制2个控制器组,匹配所有变换到另两个关节)

控制器调整形状,冻结变换。
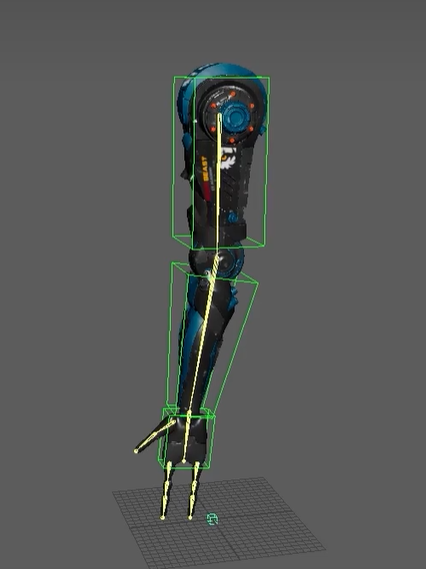
5.控制器的父子约束关节(不勾选“保留偏移”,方便检查错误);
控制器调整形状,冻结变换。
5.控制器的父子约束关节(不勾选“保留偏移”,方便检查错误);
6.重新建立层级关系,约束打破了关节之间的层级关系,所以根关节移动,子关节不移动,现在要重新连接层级关系。
7.关节约束模型(勾上保留偏移)。
单链解算器IK和旋转平面解算器IK区别
旋转平面解算器:解决位置的通知,还可旋转(应用于四肢)。
单链解算器:专注于位置,不可旋转(应用于不需要精确控制朝向的链状物体,比如尾巴、脊柱、触须)。
创建IK控制柄
创建前注意骨骼要有初始角度(否则没有折叠效果)。
骨架--创建IK控制柄
旋转平面解算器:解决位置的同时,还可旋转;
单链解算器:专注于位置,不可旋转。
先点击根关节,再点击末端关节(末端关节会有一个ikHandle),or按住ctrl,点击大纲视图里根关节,再点击大纲视图里的末端关节。
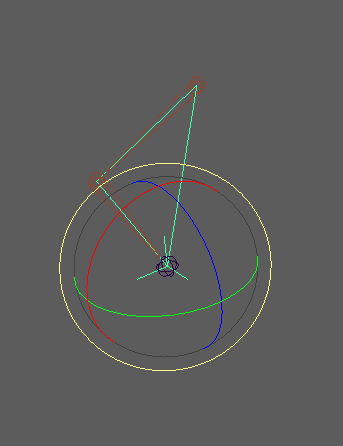

没有初始角度处理方法(很少,一般用在机械上):
没有初始角度处理方法(很少,一般用在机械上):
先选中中间的关节,属性编辑器--首选角度,选好方向写一个值。

注意:保证中间的关节有且只有一个关节方向有数值,就是我们要旋转的那个方向。(数值多了不干净影响后续的绑定,不管是单链还是旋转平面解算器 都是)
注意:保证中间的关节有且只有一个关节方向有数值,就是我们要旋转的那个方向。(数值多了不干净影响后续的绑定,不管是单链还是旋转平面解算器 都是)
不想让动画师动IK手柄,所以:
创建一个控制器,打组
把IK手柄放在控制器层级下面
把IK手柄隐藏
单链解算器IK和目标约束的区别
单链解算器IK和目标约束的区别
粉色关节:目标约束
绿色关节:单链解算器IK

移动目标物体,当目标物体超过起始关节
目标约束:关节的坐标轴会发生180度翻转
IK:不会发生翻转

目标约束:方向指向会更准确
目标约束:方向指向会更准确
IK:会进行一个四元数的运算,方向会有偏移
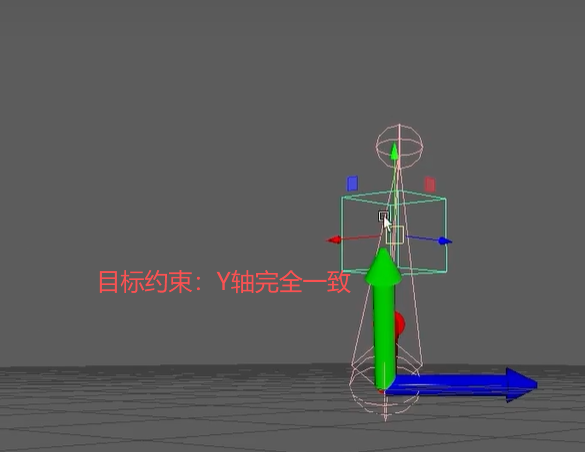
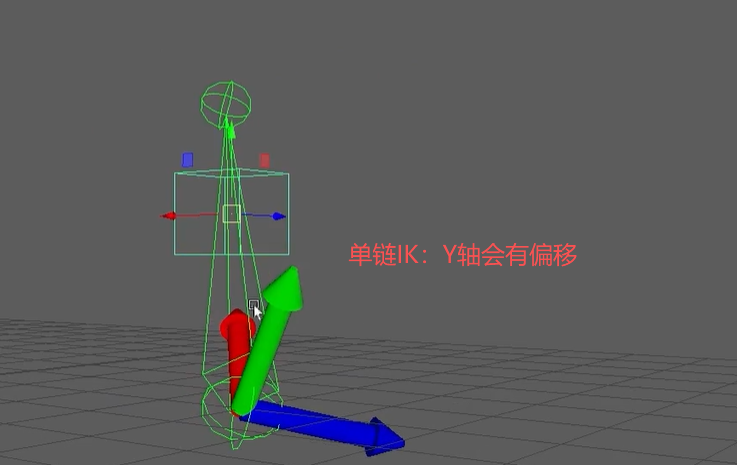
(没有优劣之分,只是特性不同)
全部评论 1